OUR TECHNOLOGY
작은 로봇에서,
함께 움직이는 시스템으로.
로봇 하드웨어와 협업 운송, 공간 인식과 로봇 지능.
실물 제작과 연구 실험으로 쌓아온 기술을 소개합니다.
01 / 로봇 하드웨어
물체를 잡고,
자유롭게 움직이다.
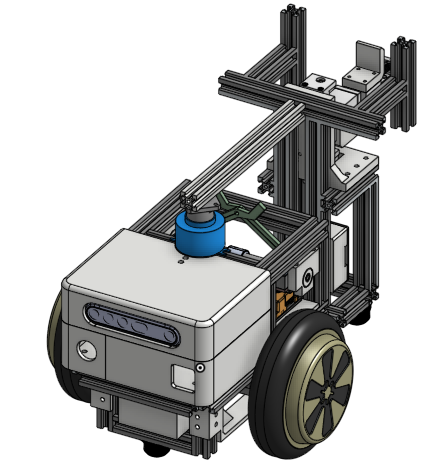
운반물에 직접 결합하는 소형 구동 모듈. 단단한 결합과 제자리 회전을 함께 고려해 제작했습니다.
물체를 잡은 상태로 제자리에서 360도 움직일 수 있는 구조를 제작했습니다.
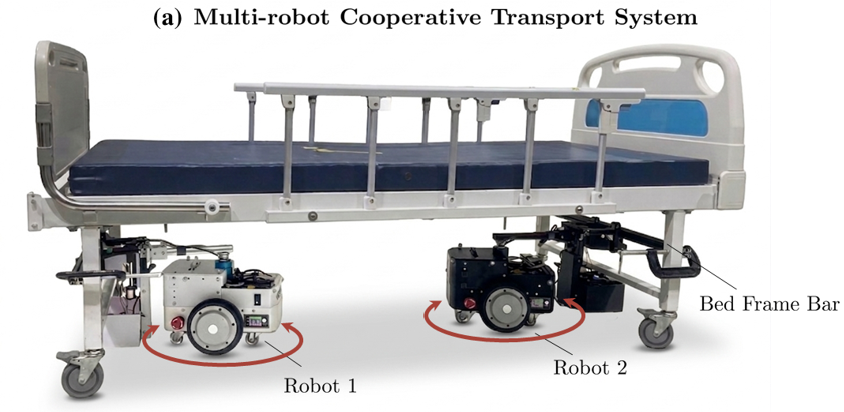
두 로봇이 병상 프레임에 결합한 실물 연구 시스템입니다.
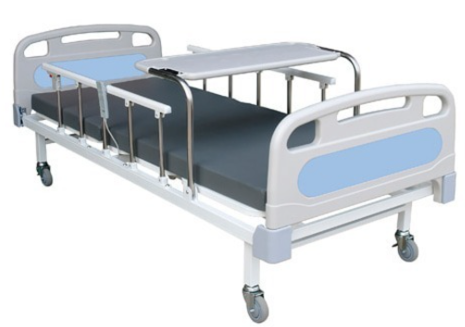
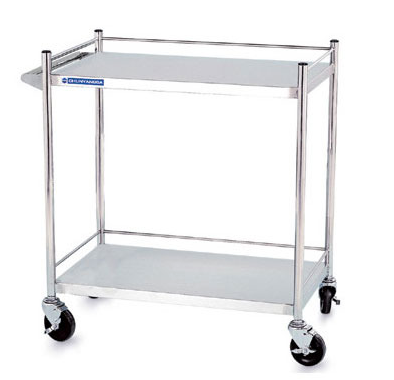
병상 실험을 기반으로 다양한 형태의 운반물에 적용하는 방향을 검토합니다.
02 / 협업 운송
여러 로봇,
하나의 움직임.
운반물의 구조와 로봇의 구동 제약을 함께 고려합니다. 경로 계획부터 협업 제어까지 연결합니다.
결합 구조와 구동 제약을 고려해 물체의 이동 경로를 계획합니다.
영상을 불러오지 못했습니다. 새 창에서 다시 재생해 주세요.
계획한 경로를 따라 움직일 수 있도록 로봇 사이의 속도와 결합 제약을 반영합니다.
영상을 불러오지 못했습니다. 새 창에서 다시 재생해 주세요.
소형 보조로봇이 휠체어에 접근하고 결합해 이동을 돕는 연구입니다.
영상을 불러오지 못했습니다. 새 창에서 다시 재생해 주세요.
03 / 공간 인식
관측한 공간을,
이해하는 지도로.
주변 형상과 현재 위치를 파악하고, 여러 관측을 공통 지도에 연결합니다. 공간의 의미를 구분하는 지도까지 확장합니다.
스테레오 카메라로 병원 공간을 스캔해 점군 지도를 구축하고 현재 위치를 추정했습니다.
영상을 불러오지 못했습니다. 새 창에서 다시 재생해 주세요.
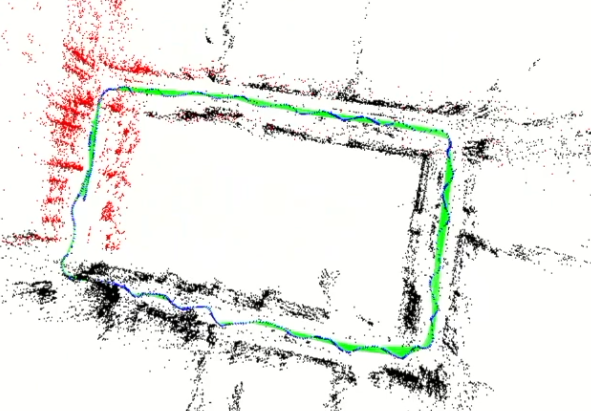
각 로봇이 관측한 공간과 부분 지도를 통합해 공통 지도를 만듭니다.
영상을 불러오지 못했습니다. 새 창에서 다시 재생해 주세요.
공간의 구성 요소를 의미 단위로 나누고, 구분 결과를 3차원 지도에 반영합니다.
영상을 불러오지 못했습니다. 새 창에서 다시 재생해 주세요.
04 / 로봇 지능
보고, 판단하고,
다음 행동으로.
장애물을 인식하는 이동 기술부터 사람의 지시를 실행으로 연결하는 로봇 지능까지 연구합니다.
WHAT’S NEXT